アクティブ・フィルタ


MFBフィルタの平衡入力化

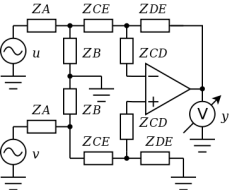
MFBフィルタが平衡(バランス)入力化できることを知ったのはTexas InstrumentsのPCM DAC PCM1791AのデータシートのポストLPFです。実はちょっとした衝撃でしたが…
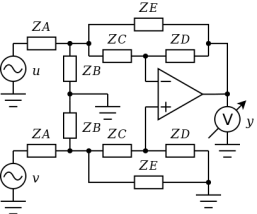

理想OPアンプでは入力インピーダンスは無限大なので ZCDは無視できます。 ZABは単なる入力信号の負荷なので無視できます。 ここまではMFB(多重帰還型)フィルタとまったく同じです。
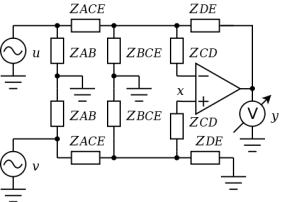

ZCDを無視したとき、非反転入力 xは重ね合わせの理から

x = Z BCE ⁢ Z DE × u + Z ACE ⁢ Z BCE × y Z ACE ⁢ Z BCE + Z BCE ⁢ Z DE + Z DE ⁢ Z ACE

また反転入力 xは

x = Z BCE ⁢ Z DE × v Z ACE ⁢ Z BCE + Z BCE ⁢ Z DE + Z DE ⁢ Z ACE

よって

y = Z DE ⁢ v - u Z ACE


更なる素子の削減

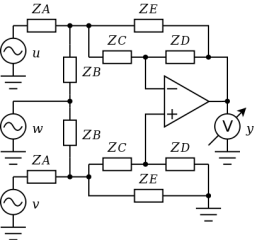
左図は前セクション最初の回路の ZBの片側をGNDの代わりに電圧源 w に接続したものです。

この回路についても ZC, ZD, ZEをデルタ・スター変換し、次に ZA, ZBとデルタ・スター変換で得られた ZCEを前セクションと同様にスター・デルタ変換します。


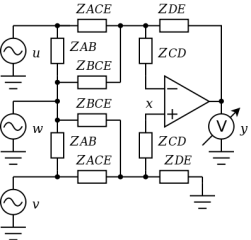
左図はスター・デルタ変換後の回路です。

前セクション同様に ZCDと ZABを無視したとき、非反転入力 xは重ね合わせの理から

x = Z ACE ⁢ Z BCE × y + Z BCE ⁢ Z DE × u + Z DE ⁢ Z ACE × w Z ACE ⁢ Z BCE + Z BCE ⁢ Z DE + Z DE ⁢ Z ACE

また反転入力 xは

x = Z BCE ⁢ Z DE × v + Z DE ⁢ Z ACE × w Z ACE ⁢ Z BCE + Z BCE ⁢ Z DE + Z DE ⁢ Z ACE

ゲイン無限大の理想OPアンプとして [反転入力]=[非反転入力] から式を整理すると

y = Z DE ⁢ v - u Z ACE = Z D ⁢ Z E Z C + Z D + Z E ⁢ v - u Z A ⁢ Z B + Z A + Z B ⁢ Z C ⁢ Z E Z C + Z D + Z E Z B = Z B ⁢ Z D ⁢ Z E ⁢ v - u Z A ⁢ Z B ⁢ Z C + Z D + Z E + Z A + Z B ⁢ Z C ⁢ Z E

電圧源 wの成分は相殺され出力には表れないので wは任意の値をとれます。ここで仮りに2個の ZBの電流(電圧)が常に等しくなるようにトラッキングする電圧源 wを考えます。このとき電圧源 wからは電流がまったく供給されません。つまり0Vの電圧源であるGNDを含め電圧源はまったく必要なかったということになります。
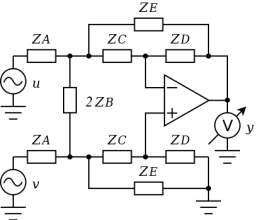
よって、左図のように2個の ZBは2倍のインピーダンスの素子1個に置き換えることが可能です。

Z A s = R 1 = R 2

Z B s = 1 2 ⁢ C 1 ⁢ s

Z C s = R 5 = R 6

Z B s = 1 C 2 ⁢ s = 1 C 3 ⁢ s

Z E s = R 3 = R 4

とすると伝達関数は

y s v s - u s = R 3 R 1 ⁢ 2 ⁢ R 3 ⁢ R 5 ⁢ C 1 ⁢ C 2 ⁢ s 2 + R 3 + R 5 + R 3 ⁢ R 5 R 1 ⁢ C 2 ⁢ s + 1