安定の直流
まずは暗い一階通路を進む。本坑スキップ側の特徴としては、
わが国初の2本ロープ式巻上方式であること、
将来の第一~四期の出炭計画に基づき、2,700kw 800v 55.6rpm(速度16m/s相当)と、
大型の直流DC電動機が採用されている事などである。

一階の突き当りには屋根の抜けた一角があり、
廃墟一帯が苔むしている。
その右手には受電設備がある。

ここには開放型の高圧受電配電盤がある。
これが箱の中に入れば
「キュービクル型」扉付きの小部屋に機器が収納された受電設備
の高圧受電配電盤となる。
恐らく電動機冷却用の送風機制御電源だと思われる。

高圧受電盤には黒いレバーがあり、これは
OCB(Oil Circuit Breaker)と呼ばれる
「油入遮断機」短絡(ショート)による接点間アーク(火花)を防止するため
絶縁油中で電流の開閉を行う遮断機。今日ではVCB(真空遮断器)が主流である。
下部のリレーは
「誘導型過電流継電器」タップ(数字の記載された板)とダイヤルで動作時間を設定する
で遮断器を
「トリップ」過電流時に電気を遮断すること
させるのに使用する。
現在、OCB、誘導型継電器とも
「生産されていない。」火花の引火が危険、またシーケンスが普及し用途がなくなった

通路を進むとコンベアー用電気式自動連続計重機がある。
製造は1966年(昭和41年)と立坑建設時期の昭和35年からは6年のズレがある。
恐らく運用後半に設置されたコンベアー用の連続重量計である。
 マウスon 銘板
電灯の残る通路を進む。
ここから二階へ登る。
ケージ側とほぼ同じ造りだが、完全な左右対称ではない。
 マウスon
まずは二階断面図を見ていただこう。
現在④運転調整器の左側から右に向かって移動している。
二階は制動装置(ブレーキ)が主たる装備だ。

二階へ登るとすぐに大きな機器がある。
これは④運転調整器で自動スリップ調整器を含む、
速度や深度を逐一監視する、自動運転のための頭脳と言える装置だ。
 マウスon 昭和35年
これは3階の②「ケーペプーリ」動力滑車=ケーペホイールから
繋がる回転を伝達するプロペラシャフトだ。
「ウオームギヤ」コンパクトで大きな減速比を得るギヤで 入力と出力が90度交差する
を介してプーリの回転を④運転調整器に伝達する。
角度が付く部分にはユニバーサルジョイントが使用されている。

ここが④運転調整器のプーリ回転軸入力部分だ。
ここから左側が制御側円盤、右に監視側円盤がある。
速度指令、そのための電圧検出がメインの機械だ。
 マウスon 運転調整器
こちらが制御側円盤で内/外の2枚構成だ。
「カム」回転部に取付けて円周運動を摺動方向の運動に変換する
が備え付けられ、回転数から速度を検出し、
その速度に応じた各指令を出す。

これは上部に接続されるロープ滑りに対応したストップモーターである。
スキップが定位置に停止しているにもかかわらず、ロープ滑りにより、
④運転調整器の関係位置がずれている場合、内部の制限開閉器が作動、ストップモータを稼働し、
最適位置まで各円盤を回転させて相対位置のゼロ合わせを行うのである。

制御側円盤の反対側にある監視用円盤とその目盛である。
これは目視点検用の円盤で制御側と同調している。
上部奥には負荷によるプログラム変更のための、
ワードレオナード電流を検出記憶する、
「Quick Acting Regulator」出力される電流電圧を一定に調整する回路
も装備されている。
 マウスon 目盛
この④運転調整器の真上三階には操作台(運転デスク)があり、
制御ハンドルと④運転調整器がこの⑧連結ロッドにて接続されている。
これは自動運転に対応した装置だ。

④運転調整器から少し進むと、そこには⑤ブレーキブロックがある。
立坑巻上機の要求される制動機能は、特に非常時の迅速作用、
「ハンチング」on,offに伴う脈動(値が一定せずにガタガタ作動)
及び衝撃を伴わない一定作動、それでいて確実なことである。
 マウスon 昭和35年
ここで制動装置の模式図でその動作を見ていただこう。
すべてのシリンダ類は26エアタンクに貯めこまれた圧縮された空気で作動する。
三階の②「ケーペプーリ」動力滑車=ケーペホイール
を挟み込んでブレーキをかける訳だが、
それには1赤矢印方向に機構が作動する必要がある。
そのためには(青)3常用シリンダが上昇するか、(緑)6非常シリンダが下降する必要がある。
 マウスon 図面
これは圧縮した空気を貯める26エアタンクである。
ドイツの鉱山保安規定により算出されたデーターを基に、
制動機全体の容量やその力、構成が計算されている。

装置の上半身にある(青)3常用シリンダである。
常用制動の場合はこの常用シリンダに圧気投入することで、
上部の2制動桿、そして1押上桿が上昇し、
ケーペプーリを締めこむことで制動がかかる。
 マウスon 取説
手前の6非常シリンダは通常、圧気されており13重錘(おもり)と共に上部に固定保持されている。
非常制動時には上記常用制動後、引き続いて6非常シリンダの圧気が切替弁により排出される。
そして13重錘(おもり)が下部に落下し始め、最終的にはこのおもりで常用制動に置き換えられる。
 マウスon 試験機
ぶらさがる重錘(おもり)。
通常運転時はシリンダーで上部に保持され、作動時には下降して作動する。
枚数は10枚で、ケージ側の25枚と比較するとかなり少ない。

暗い部分も多い二階をヘッドライトを点灯させて進む。
当初は
「深度680m程度」第1次出炭計画 巻上速度12m/s
を予定していたが、最終的な第4期計画では深度1,260m、
巻上速度も12m/s→16m/sと長期工事計画に基づいて予定されていた。
巻上電動機用の発電機も後に追加することを当初から予定されていた。

奥の小部屋には資材に囲まれて大きなターボファンがある。
これはダクト通風式の電動機用ファンで、
高温となる電動機(モーター)の通風冷却装置である。

いよいよ三階へ登る。
階段はケージ側同様、腐食した雫を浴びて、
かなり劣化している上に大変滑りやすい。

まずは三階を中心とした機器の配置図を見ていただこう。
東側に面して②ケーペプーリと①DC巻上電動機、
中央に③運転デスク、北側に⑥制御盤、西側中央に⑩AC電動機と⑪DC発電機などがある。

①巻上電動機(モーター)は最終的な第4次出炭計画を満足できる性能を当初から兼ね備えていた。
2700kw、800V、55.6rpm(速度16m/s相当)3630Aのハイスペックで、
前期出炭計画では電圧を500Vに抑えれば速度は10m/sとなり、
「励磁」電源供給用のDC発電機の出力電圧を磁力で制限すること
を20%弱めると速度12m/sとなり、性能を抑えて使用することを考慮されていた。
 マウスon 銘板
この①ブラウンボベリ社製電動機(モーター)は軽量で頑丈なことがセールスポイントであった。
「装荷配分」電気機器のうち、磁気回路と電気回路の導体(電気を通すもの)の割合
が合理的で無駄がなく、整流対策が良く無駄な空間が少ない。
「非破壊検査」超音波などで内部の状況を壊さずに検査する
が十分行われ、いたずらに部材の肉厚が必要ない、
などが功を奏して、小型軽量化が図れたのである。
 マウスon 焼嵌め(S35)
ひと際大きい直径5.5mの②ケーペプーリは
「GHH社」グーテホフヌングスヒュッテ社 〔ドイツ〕
の型による溶接構造で、
前述のとおり、
わが国初の2本ロープ式が採用された。
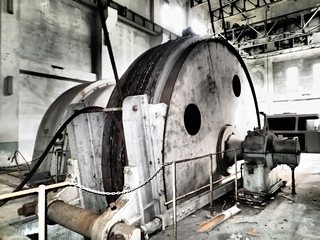 マウスon 昭和35年
ロープのかかる部分は
「ロープライニング」滑り止め
上に予備も含めて4本のロープ溝が刻まれてあり、
ライニングが摩耗した際にも、溝を取り換えることによって、
同一ライニングを長期的に使用する方法がとられている。

③運転デスクは施設のほぼ中央部に位置している。
操作を確実に行い運転状態の集中監視を行えるよう、
操作デスクには一切の関連器具が集められている。

右手には操作ハンドル・非常レバー、左手には各種運転切替器、信号用開閉器、
前面は深度計・各種計器・信号文字盤などが配置されている。
また電話機並びに坑口連絡用インターホンも備えている。
 マウスon 昭和35年
「BBC社」ブラウン・ボベリ社(Brown, Boveri & Cie. ) 〔スイス〕
のオリジナル立坑巻上制御方式を『Rapid-Exact方式』(=迅速で的確な)と呼んだ。
これは速度・電流・電力を制御・監視する減速方法と考えて良いだろう。
指令の電圧と実際の整合確認、許容量制限を行う言わばほぼ
「シーケンス」対象物の状態が目標値であるかをセンサで
確認しながら、一連の手順に従って工程を進めていく
の考えだ。
 マウスon 取説
⑤ブレーキブロックのケーペプーリ摺動部である。
前述のエアシリンダと重錘による作用が、
この部分を押付けることとなり、制動がかかるのだ。
 マウスon ブレーキブロック
北側の壁一面に並ぶ⑥低圧制御盤のキュービクル金属箱はひどく腐食している。
自動速度制御のための制御回路が主な装置だ。
二階の④運転調整器からの速度指令値と⑪回転発電機からの実際の速度差を検出する。

入力された速度差を磁気増幅器で出力増幅し、
電流調整器、加速度制御器等を経由し、
⑫「励磁」電源供給用のDC発電機の出力電圧を磁力で制限すること機
にて⑩電動機の速度制御を行う。

これは要の『前置磁気増幅器』で、
磁気を使って信号を増幅する電力増幅器だ。
マグアンプともよばれる。
 マウスon キュービクル
これは積分増幅器でアナログ信号を増幅し、
0~30秒の時延特性を持たせる装置である。
150c/sの交流電源を制御する。
 マウスon キュービクル
これは150c/s電源装置であり、
各増幅器の反応を早めるために、
50c/s商用三相電源から取り出している。
 マウスon キュービクル
「レオナード回路」交流電動機(モーター)で直流発電機を定格駆動、
その発電機を 「界磁制御」 し、
その変化した直流電源を用いて直流電動機(モーター)を稼働
の大電流を検出し、高圧回路より絶縁する。
また定常的な速度誤差をゼロにして、
加減速を効率よく制御するのが本装置の目的だ。

⑥低圧制御盤の最も西には積込施設の制御盤がある。
スキップのポケットの大きさは炭車5台分で、溢れないようにそして
ベルトコンベアー、スキップ位置、ゲートの開閉などが一連で制御される。

キュービクルの扉の照光式表示板は、
坑底のスキップ積込状況を表している。
スキップの衝突やゲートの開閉状況を常時監視している。

②ケーペプーリ直下にある、⑦速度検出発電機である。
自動運転のための速度やロープスリップの検出は複数個所で行われ、
その整合が検証される。
 マウスon 昭和35年
速度検出のために電圧を取り出す際、
直結型とすればそれは大型の装置となってしまい、
またギヤで昇速するとギヤの遊びで精密な計測ができない。
本装置のようにプーリにゴムライニングを張ったローラーを圧着するのが最もロスが少ない。

南側に4基並ぶのは⑨補助MGセットである。
『MG』とは「Motor Generator」の略で電動発電機を表す。
これは
「第3期出炭計画」深度1050m、巻上速度16m/sを想定した後期計画
に合わせて既存の⑪DC発電機に
「追加」出炭量増加に合わせて主電動機の速度を上げるために、発電機を増やして電圧を上げる。
当初はコスト削減のため、省力化しておく
したDC発電機3台と電動機(モーター)1台(左端)である。
発電機は縦1列、直列に配置されている。

これが制御のメイン、⑩交流AC電動機(モーター)(左)と⑪直流DC発電機(右)だ。
スピード制御が困難な
「①直流DC主電動機」ケーペプーリと直接つながる2700kw巻上電動機
のスピードコントロールのために、
外部からの商用電源で、まずこの⑩交流AC電動機(左)を定速運転する。
 マウスon 設置時
その⑩交流AC電動機(左)に直接、物理的に接続した⑪直流DC発電機(右)を定格駆動し、
出力した電力を磁石で変動(=
「界磁」励磁は鉄心に巻いたコイルに電流を流して
磁束を発生させることで、界磁は整流子機や同期機を電動機または
発電機として使用するときに固定子または回転子を電磁石にするための電流のこと
制御)させ、その変動した電力で①巻上主電動機の回転数を制御したのだ。
そのワードレオナード方式の模式図を添付する。

これが発電機駆動用の交流ACの⑩同期電動機だ。
電源は6300v、
「力率」交流電圧と交流電流の位相差(磁石と回転部の位置関係で性能に影響)
は
「1」電圧と電流によって運ばれた電力エネルギーが100%消費
になるように自動力率調整器が組み込まれ効率よく運転されている。
冷却は他冷ターボファンによるダクト通風式である。
 マウスon 銘板
こちらは駆動される側の⑪直流DC発電機である。
本来、回転数は高速化して機械を小型化するのが通例であるが、
巻上機用としては信頼性を第一とし高回転型を避けたようだ。
 マウスon 銘板
こちらが自動制御回路の基本となる⑫同期機用
「励磁」(=れいじ)コイルに電流を通して磁界を作ること。
磁界により電流の方向、量がコントロールできる
機だ。
2組の界磁コイルを速応形磁気増幅器で励磁し、正転または逆転を行わせる。
④運転調整器の速度指令値と⑪発電機の速度差を埋めるために、⑥出力増幅器を介して励磁機を制御する。
 マウスon BBC
ここは⑩電動機等の⑬起動盤が収納されている。
数次深くなる深度計画に従って、当初、巻上速度は遅くして使用されることが多い。
立坑が深くなるに従い、レオナード電圧を上げて高速化するのが通例である。

この⑬起動盤においても余裕をみた容量が確保されている。
立坑完成から最初の10年間は12m/s以下で運転し、その後は最高速度の16m/sで運転する場合、
最終必要容量1500kw/900vに対して、1000kw/600vを準備し、
10年後に500kw/300vの発電機を追加設置、直列接続すれば初期投資が抑えらえる。
 マウスon
同じ並びの右端は⑯起動補償器用変圧器である。
6.6kvを105vまたは210vの低圧に変圧する。
上部の部品は恐らく断路器か高圧カットアウトの遮断器のようだ。

これは全体の中央部に位置する⑰変圧器一次盤である。
制御用増幅器を備えた、自動制御のための『Rapid-Exact方式』を司る部分だ。
速度差を電圧から測定し、逐一、励磁機を調整することでプログラム運転を行う。

これが「Quick Acting Regulator」装置で、今は鳥の巣と卵が見える。
ワードレオナード電流を検出記憶し、
負荷によるプログラム変更を随時行うのだ。
 マウスon
②ケーペプーリ正面床の⑱制動機点検口である。
制動機においても出炭計画に基づいて、
重錘(おもり)重量は2550㎏から3680㎏に、減速度は115%に高められた。

床面の⑲諸機搬入口である。
上部の35t天井クレーンにより、各機器を搬入したのだ。
主電動機の
「ロータ」モーター内の回転する部分
だけで27t、搬入だけでも相当なものだ。
 マウスon 天井クレーン
制御盤の左端は24変圧器一次側開閉器だ。
変圧器とは磁束を使って電圧を下げるもので、
開閉器は電動機の負荷電流などを切断するものだ。

櫓に対してのケーペプーリのセンター出し、
銅管製のブレーキ配管、運転座を囲むキャビンの後付け。
日本独自のやり方ではなく、海外の技術者との協力や調整で完成した立坑櫓の現状である。

 ②立坑櫓メインへ戻る
 ③(左)ケージ側
 ①立坑櫓、その構造と制御